FLPROG БЛОКИ ДЛЯ ИЗМЕРЕНИЕ ТОКА INA226
Установите количество измерений для напряжения шунта и шины, которое должно быть усреднено
* Mode * * Number of samples *
AVERAGE_1 1
AVERAGE_4 4
AVERAGE_16 16
AVERAGE_64 64 (default)
AVERAGE_128 128
AVERAGE_256 256
AVERAGE_512 512
AVERAGE_1024 1024
Установите время преобразования в микросекундах
Один набор преобразований напряжения шунта и шины займет:
количество усредняемых выборок x время преобразования x 2
* Mode * * conversion time *
CONV_TIME_140 140 µs
CONV_TIME_204 204 µs
CONV_TIME_332 332 µs
CONV_TIME_588 588 µs
CONV_TIME_1100 1.1 ms (default)
CONV_TIME_2116 2.116 ms
CONV_TIME_4156 4.156 ms
CONV_TIME_8244 8.244 ms
Установите резистор и диапазон тока
сопротивление составляет 0.005 ом
диапазон тока составляет до 10,0 А
значение по умолчанию составляло 100 Мом и около 1,3 А
Если текущие значения, передаваемые INA226, отличаются на постоянный коэффициент
исходя из значений, полученных с помощью откалиброванного оборудования, вы можете определить поправочный коэффициент.
Поправочный коэффициент = ток, подаваемый от калиброванного оборудования / ток, подаваемый INA226
Cor_factor
Выход Overflow //Переполнение! Выберите более высокий диапазон тока
@M_a_x_i_m_123


Мультивибратор в МИНУТАХ!
При коротковременой подачи еденицы на вход en
включается мультивибратор с параметрами на включение со входа t_min_on и выключения t_min_off
При последующей подачи еденицы на вход en мултивибратор отключается
Максимальное количество минут 596
По истечению t_min_on появляется еденица на выходе on
По истечению t_min_off появляется еденица на выходе off


Взвешенное скользящее среднее (Weighted Moving Average)
За основу взят блок https://flprog.ru/downloads/usersblocks/srednee-znachenie/
Блок работает следующим образом:
По переднему фронту считывается значение со входа input. Буфер значений сдвигается от последнего к первому. И полученное значение заносится в последнюю ячейку.
При накоплении в буфере количества значений заданных в Параметрах пользователя вычисляется взвешенное среднее этих значений.
Среднее высчитывается каждый раз, при поступлении нового значения.
Чем отличается Простое скользящее среднее от Взвешенное скользящее среднее: При простом среднем все значения одинаково влияют на результат. При взвешенном среднем последнее значение влияет на результат больше, предыдущие чуть меньше и самое первое меньше всех.
Ed.
Простое скользящее среднее (Simple Moving Average)
Блок работает следующим образом:
По переднему фронту считывается значение со входа input. Буфер значений сдвигается от последнего к первому. И полученное значение заносится в последнюю ячейку.
При накоплении в буфере количества значений заданых в Параметрах пользователя вычисляется среднее этих значений.
Среднее высчитывается каждый раз, при поступлении нового значения.
Ed.


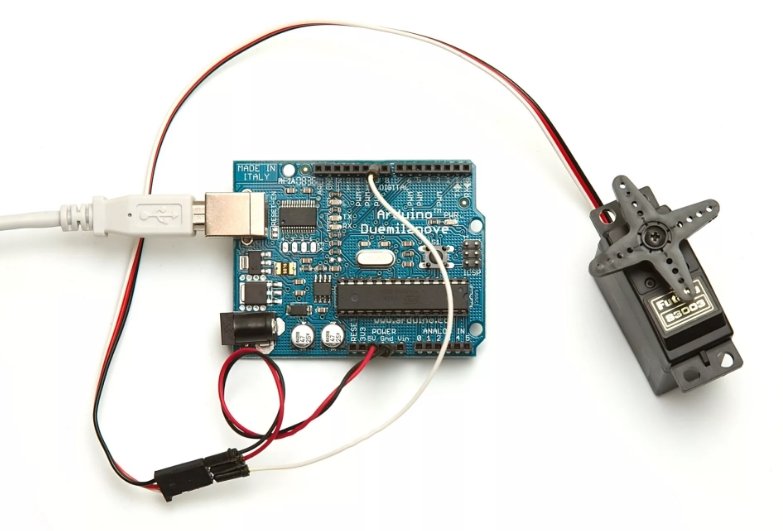
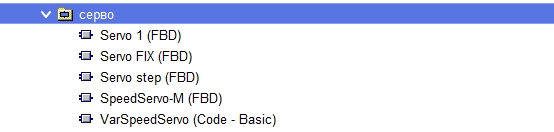
flprog блоки для управления сервоприводом
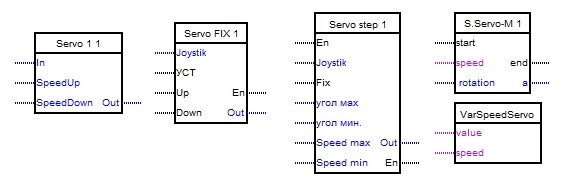
"In" - вход установки угла поворота
"SpeedUp" - вход установки прямой скорости (более 50 - очень медленно)
"SpeedDown" - вход установки обратной скорости (более 50 - очень медленно)
"Out" - выход на встроенный блок ServoMotor
https://forum.flprog.ru/viewtopic.php?f=46&t=6168&p=85298&hilit=%D1%81%D0%B5%D1%80%D0%B2%D0%BE#p85298
Блок предназначен для управления сервоприводом из стандартной библиотеки. Расчитан на подключение одной оси стандартного джойстика. Блок позволяет перемещать привод в одном и другом направлении с фиксацией последнего положения после отпускания джойстика. Есть ограничение нижней границы положения привода до 10 градусов для избежания дребезга в крайнем положении. Блок имеет настройки верхней и нижней границы положения, а так же установку заранее заданного угла по входу. Возможно управление кнопками Up / Down без джойстика.
Блок управления скоростью и угла поворота сервоприводами.
Используется совместно с блоком управления сервомоторами и блоком управления сервоприводом через микросхему расширения PCA9685.
© vacz
Входы:
start - пуск. (кратковременный сигнал-1).
speed - установка скорости. (1 - 255, чем ниже число, тем выше скорость).
rotation - задание угла поворота (от 1 - до 360 градусов).
Выходы:
end - режим работы блока. ( при работе блока на выходе появляется "0", по окончании работы "1").
a - выход сигнала на сервопривод.
ВНИМАНИЕ: При совместном использовании с блоком "Дисплеи", блоки дисплея должны быть отключены на время работы блока "SpeedServo"!
Во избежание потери скорости.
Блок управления сервомотором -положение и скорость.